
 Оснащение производства
 Промышленный контроль
 Лаборатория и Тестирование
 Связь и Телекоммуникации
 Безопасность и Спецтехника
 Энергетика и Электротехника
 Корзина

HG-KR, HG-MR, HG-AK: малоинерционные серводвигатели MELSERVO-J4
Полный технический разбор: инерция ротора, динамика, расчёты, выбор серии и исполнения
bbrc.ru — 2025
1. Физика момента инерции: почему JM определяет динамику
Момент инерции ротора JM (×10⁻⁴ кг·м²) — мера того, насколько сильно ротор сопротивляется ускорению. Для сервопривода это ключевой параметр: при одинаковом пиковом токе усилителя угловое ускорение ε = Mpeak / (JM + JL). Чем меньше JM — тем выше ускорение, тем короче время разгона и тем выше максимальная тактовая частота позиционирования.
Полная инерция системы складывается из инерции ротора и приведённой инерции нагрузки:
Ключевое следствие: редуктор с передачей 1:12 уменьшает JL в 12² = 144 раза. Именно поэтому для нагрузок с высокой инерцией (тяжёлые столы, барабаны) редуктор важнее, чем выбор серии двигателя.
| Механизм | Формула JL | Обозначения |
|---|---|---|
| Ходовой винт + стол | J = Jscrew + m × (p/2π)² | p — шаг в м, m — масса стола, Jscrew = πρLd⁴/32 |
| Цилиндр / вал Ø d, длина L | J = m×r²/2 = πρLd⁴/32 | ρ = 7800 кг/м³ для стали |
| Диск Ø D, масса m | J = m×(D/2)²/2 | Для однородного диска |
| Тело на расстоянии R | J = m×R² + Jсобств. | Теорема Штейнера |
| Нагрузка через ременную передачу i | Jприв = JL/i² | i = n₂/n₁ |
Пример: ходовой винт ⌀16 мм, шаг 10 мм, стол 8 кг
2. Jtable = 8 × (0.010 / 6.283)² = 0.020 × 10⁻⁴ кг·м²
3. JL = 0.48 + 0.020 = 0.50 × 10⁻⁴ кг·м²
4. Для HG-KR23 (JM = 0.203): JL/JM = 2.46 ✓ (≤15, норма)
5. Для HG-MR23 (JM = 0.0865): JL/JM = 5.8 ✓ (≤10, норма)
2. HG-KR: полные данные
HG-KR — базовая малоинерционная серия J4. Три типоразмера мощности: 200, 400, 750 Вт. Номинальная скорость 3000 об/мин, максимальная 6000 об/мин. Самый широкий выбор исполнений в линейке: стандарт, тормоз (B), J-вал, шпонка (K), JK, маслосальник (W0C), встроенные редукторы G1 и G7. HG-KR73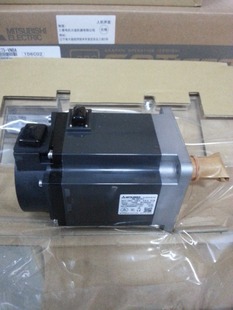
| Параметр | HG-KR23 | HG-KR43 | HG-KR73 |
|---|---|---|---|
| Мощность (Вт) | 200 | 400 | 750 |
| Номин. момент (Н·м) | 0,64 | 1,3 | 2,4 |
| Макс. момент (Н·м) | 2,2 | 4,5 | 8,4 |
| Ном. ток (А) | 1,4 | 2,4 | 4,1 |
| JM (×10⁻⁴ кг·м²) | 0,203 | 0,600 | 1,42 |
| JM с тормозом (×10⁻⁴) | 0,236 | 0,670 | 1,55 |
| Рек. JL/JM макс. | 15 | 15 | 15 |
| Масса стандарт (кг) | 0,55 | 0,85 | 1,8 |
| Масса с тормозом (кг) | 0,75 | 1,1 | 2,3 |
| Диаметр фланца (мм) | 40 | 60 | 70 |
| Диаметр вала (мм) | 8 | 14 | 19 |
| Степень защиты | IP65 | IP65 | IP65 |
| Усилитель | MR-J4-20A | MR-J4-40A | MR-J4-70A |
IP65 — стандарт. С маслосальником W0C корпус имеет IP67 (вал защищён от масляного тумана и брызг). Класс изоляции F. Абсолютный энкодер 22 бит (4 194 304 имп/об) — позиция сохраняется при отключении питания, реферирование не требуется.
3. HG-MR: ультра-малая инерция
HG-MR — серия с наименьшим JM в линейке MELSERVO-J4. Мощности: 50, 100, 200, 400, 750 Вт. HG-MR053B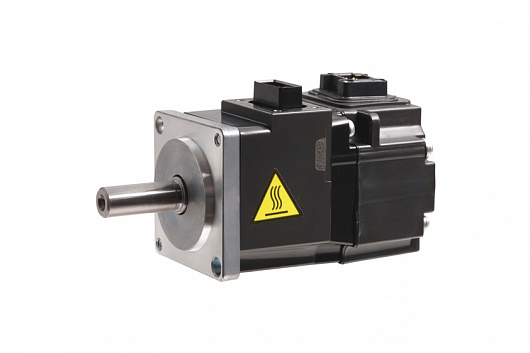 Нет редукторов, нет маслосальника — это серия для задач с минимальной инерцией нагрузки и максимальной динамикой.
| Параметр | MR053 | MR13 | MR23 | MR43 | MR73 |
|---|---|---|---|---|---|
| Мощность (Вт) | 50 | 100 | 200 | 400 | 750 |
| Ном. момент (Н·м) | 0,16 | 0,32 | 0,64 | 1,3 | 2,4 |
| Макс. момент (Н·м) | 0,56 | 1,12 | 2,2 | 4,5 | 8,4 |
| JM (×10⁻⁴) | 0,0162 | 0,0300 | 0,0865 | 0,142 | 0,586 |
| JM у HG-KR (тот же класс) | — | — | 0,203 | 0,600 | 1,42 |
| MR меньше KR в раз | — | — | 2,35× | 4,2× | 2,4× |
| Рек. JL/JM макс. | 10 | 10 | 10 | 10 | 10 |
| Масса (кг) | 0,18 | 0,30 | 0,55 | 0,85 | 1,8 |
| Усилитель | MR-J4-10A | MR-J4-10A | MR-J4-20A | MR-J4-40A | MR-J4-70A |
Что даёт меньший JM на практике — числовой расчёт
Задача: ось с ходовым винтом ⌀12/шаг 5 мм, суммарная приведённая инерция нагрузки JL = 0,30×10⁻⁴ кг·м². Нужно пройти 10 мм (4 оборота) и остановиться. Сравниваем HG-KR43 и HG-MR43:
// HG-KR43: J_total = 0.600 + 0.30 = 0.90 × 10⁻⁴M_peak = 4.5 Н·м
t_accel(KR43) = 0.90e-4 × 314 / 4.5 = 6.3 мс
// HG-MR43: J_total = 0.142 + 0.30 = 0.442 × 10⁻⁴M_peak = 4.5 Н·м
t_accel(MR43) = 0.442e-4 × 314 / 4.5 = 3.1 мс
Выигрыш на одном перемещении: 2×(6.3-3.1) = 6.4 мс
При 300 циклах/мин × 2 движения: 300 × 2 × 6.4 мс = 3.84 с/мин (+6.4% производительности)
4. HG-AK: нишевая серия с тормозом
HG-AK — 100 и 200 Вт, 3000 об/мин. Все модели имеют встроенный тормоз без исключения. HG-AK0136B — 100 Вт, масса 0,35 кг. HG-AK0236B — 200 Вт, масса 0,57 кг.
| Параметр | HG-AK0136B | HG-AK0236B |
|---|---|---|
| Мощность (Вт) | 100 | 200 |
| Ном. момент (Н·м) | 0,32 | 0,64 |
| Макс. момент (Н·м) | 0,96 | 1,92 |
| JM (×10⁻⁴ кг·м²) | 0,0224 | 0,0472 |
| Тормозной момент (Н·м) | 0,29 | 0,44 |
| Ресурс тормоза (срабатываний) | 20 000 | 20 000 |
| Масса (кг) | 0,35 | 0,57 |
| Длина корпуса (мм) | ~70 | ~78 |
| Усилитель | MR-J4-10A | MR-J4-20A |
Для сравнения: HG-KR23B (200 Вт + тормоз) весит 0,75 кг и длина корпуса ~95 мм. HG-AK0236B аналогичной мощности — 0,57 кг и ~78 мм. Разница 180 г и 17 мм длины критична для роботизированных захватов, где каждый грамм на конце руки увеличивает инерционную нагрузку на все вышележащие оси.
5. Расчёт соотношения JL/JM: пошаговый алгоритм
Перед выбором серии и типоразмера — обязательный расчёт соотношения инерций. Если этот шаг пропустить, система либо не настроится на нужное усиление, либо будет работать нестабильно.
Задача: привод каретки лазерного маркиратора
шестерня ⌀50 мм m=0,15 кг на валу двигателя, ремень 0,08 кг.
1. Jшестерня на валу = 0.5 × 0.15 × 0.025² = 4.7e-5 кг·м² = 0.47 × 10⁻⁴
2. Jремень ≈ 0.5 × 0.08 × 0.025² = 2.5e-6 ≈ 0.025 × 10⁻⁴
3. Jкаретка = 1.2 × (π × шаг_ремня × z / 2π)²...
Скорость ремня v = ω × r → Jкар,прив = m × r² = 1.2 × 0.025² = 0.75 × 10⁻⁴
Через передачу 2: Jкар,прив к мотору = 0.75 / 4 = 0.19 × 10⁻⁴
4. JL,total = 0.47 + 0.025 + 0.19 = 0.685 × 10⁻⁴ кг·м²
5. Проверка для HG-MR23 (JM = 0.0865):
JL/JM = 0.685 / 0.0865 = 7.9≤ 10✓
Такт < 0.2 с → HG-MR23 оптимален ✓
6. Расчёт времени разгона и тактовой частоты
После выбора двигателя проверяем: физически ли достижим требуемый такт. Минимальное время разгона при пиковом токе:
ωmax = 2π × nnom / 60 (рад/с)
Mpeak = макс. момент двигателя (Н·м)
// Пример: HG-KR43, J_L = 0.30, n = 3000, M_peak = 4.5
ω = 2π × 3000/60 = 314 рад/с
t_accel = (0.600 + 0.30)×10⁻⁴ × 314 / 4.5 = 6.3 мс
Перемещение за время разгона (треугольный профиль скорости, прямое подключение к ШВП шаг 5 мм):
= 0.5 × 314 × 6.3e-3 × 0.005/6.283 = 0.79 мм
Для перемещения 20 мм: t_total ≈ 2 × t_accel + (20 - 2×0.79)/v_max × 1000
v_max = 3000 об/мин × 0.005 м/об = 0.25 м/с = 250 мм/с
t_конст = (20 - 1.58)/250 × 1000 = 73.7 мс
t_total ≈ 2×6.3 + 73.7 = 86.3 мс → 11.6 циклов/с при перемещении 20 мм
7. Сводная таблица
| Характеристика | HG-KR | HG-MR | HG-AK |
|---|---|---|---|
| Мощности | 200–750 Вт | 50–750 Вт | 100–200 Вт |
| Инерция ротора | Малая | Ультра-малая | Малая |
| JM (200 Вт), ×10⁻⁴ | 0,203 | 0,0865 (в 2,35× меньше) | 0,0472 |
| JM (400 Вт), ×10⁻⁴ | 0,600 | 0,142 (в 4,2× меньше) | — |
| JM (750 Вт), ×10⁻⁴ | 1,42 | 0,586 (в 2,4× меньше) | — |
| Рек. JL/JM макс. | 15 | 10 | 10 |
| Тормоз B | Опция | Опция | Всегда |
| J-вал / Шпонка | ✓ / ✓ | ✓ / ограничено | — |
| Маслосальник W0C | ✓ | — | — |
| Редуктор G1/G7 | ✓ | — | — |
| IP стандарт | IP65 | IP65 | IP65 |
| IP с W0C | IP67 | — | — |
| Энкодер | 22 бит / 4 194 304 | 22 бит / 4 194 304 | 22 бит / 4 194 304 |
| Задача | Универсал | Высокая динамика | Малый робот с тормозом |
8. Матрица исполнений
| Исполнение | KR23 | KR43 | KR73 | MR23 | MR43 | MR73 | AK0136B | AK0236B |
|---|---|---|---|---|---|---|---|---|
| Стандарт (гладкий вал) | ✓ | ✓ | ✓ | ✓ | ✓ | ✓ | — | — |
| Тормоз B | ✓ | ✓ | ✓ | ✓ | ✓ | ✓ | Всегда | Всегда |
| J-вал | ✓ | ✓ | ✓ | ✓ | — | — | — | — |
| Шпонка K | — | ✓ | ✓ | — | — | ✓ | — | — |
| J+шпонка JK | ✓ | ✓ | ✓ | — | — | — | — | — |
| Маслосальник W0C | ✓ | ✓ | ✓ | — | — | — | — | — |
| Редуктор G1 | ✓ | ✓ | ✓ | — | — | — | — | — |
| Редуктор G7 | ✓ | ✓ | ✓ | — | — | — | — | — |
| 400В класс | — | — | — | — | — | — | — | — |
9. Встроенные редукторы G1 и G7
Встроенные редукторы для серии HG-KR монтируются на заводе. Поменять редуктор в поле нельзя. G1 — промышленный (общего применения), G7 — прецизионный с минимальным люфтом.
| Параметр | G1 (промышленный) | G7 (прецизионный) |
|---|---|---|
| Тип | Планетарный одноступ. | Планетарный прецизионный |
| Передаточные числа | 1/5, 1/12, 1/20 | 1/5, 1/11, 1/21, 1/33 |
| Угловой люфт | ≤ 15 arc min | ≤ 3 arc min |
| КПД | ≈ 85% | ≈ 85% |
| Выход. момент (KR73 + 1/12) | ≈ 24,5 Н·м | ≈ 24,5 Н·м |
| Когда применять | Конвейеры, смешение, подача | Поворотные столы, угловая точность |
(1:12). Стол Ø400 мм, масса 15 кг: JL = 0,5×15×0,04 = 0,300 кг·м² = 3000×10⁻⁴. С редуктором 1:12: Jприв = 3000/144 = 20,8×10⁻⁴. JM HG-KR73 = 1,42×10⁻⁴. Соотношение = 14,6 — на пределе (≤15), приемлемо. Выходная скорость = 3000/12 = 250 об/мин. Выходной момент ≈ 2,4×12×0,85 = 24,5 Н·м.10. Алгоритм выбора серии
| Условие | Рекомендация | Почему |
|---|---|---|
| Такт >0,3 с, умеренная нагрузка | HG-KR | Универсал с широким выбором исполнений |
| Такт <0,3 с, лёгкая нагрузка (JL/JM<8) | HG-MR | Ультра-малая инерция → короче время разгона |
| Нужен маслосальник W0C | HG-KR + W0C | Только у KR есть W0C-исполнение |
| Нужен встроенный редуктор | HG-KR + G1 или G7 | Только у KR есть редукторные исполнения |
| <200 Вт, вертикальная ось, тормоз обязателен | HG-AK | Компактнее и легче, чем KR/MR с тормозом |
| JL/JM >15 | Добавить редуктор или взять HG-SR | KR/MR рассчитаны на J≤10–15 |
11. Совместимые усилители
| Двигатель | Усилитель 200В | Питание | Макс. рег. ток |
|---|---|---|---|
HG-MR053 / HG-MR13 / HG-AK0136B | MR-J4-10A | 3ф 200В | 3,0 А |
| HG-KR23 / HG-MR23 / HG-AK0236B | MR-J4-20A | 3ф 200В | 6,0 А |
HG-KR43 / HG-MR43 | MR-J4-40A | 3ф 200В | 9,0 А |
| HG-KR73 / HG-MR73 | MR-J4-70A | 3ф 200В | 18,0 А |
12. Частые вопросы
Сравнение с конкурентами: малоинерционные серводвигатели
Серии HG-KR, HG-MR и HG-AK MELSERVO-J4 конкурируют с аналогичными сериями Siemens, Yaskawa и Fanuc. Ниже — прямое сравнение по ключевым параметрам.
| Конкурент | Их продукт | Наш аналог | Наше преимущество |
|---|---|---|---|
| Siemens | SIMOTICS S-1FK7 (малоинерционные) | HG-KR23–73 | 22-бит абсолютный энкодер стандарт; у Siemens 1FK7 — только с опцией Multi-encoder. Нативная интеграция с MELSEC без конвертеров. |
| Yaskawa | SGM7J (Σ-7, малоинерционные) | HG-MR23–73 | HG-MR имеет сопоставимый J_M. Преимущество MELSERVO-J4: STO PLd/SIL2 встроен через MR-D30; у Σ-7 STO опциональный модуль. |
| Fanuc | αiS/βiS series (малоинерционные) | HG-KR43–73 | MELSERVO J4: открытый протокол SSCNET III/H, совместим с любым MELSEC-контроллером. Fanuc αiS — закрытая экосистема FANUC CNC. |
| B&R | 8LVA servo (малоинерционные) | HG-MR43/73 | Схожая динамика. MELSERVO-J4 доступнее в России, развитая сервисная сеть, наличие на складах RU. |
Читайте также
Подобрать малоинерционный серводвигатель MELSERVO-J4
Пришлите данные по нагрузке, тактовой частоте и механике — рассчитаем JL/JM, подберём серию и исполнение.