
 Оснащение производства
 Промышленный контроль
 Лаборатория и Тестирование
 Связь и Телекоммуникации
 Безопасность и Спецтехника
 Энергетика и Электротехника
 Корзина

Встроенный тормоз серводвигателя: когда обязателен, когда избыточен
Конструкция, расчёт удерживающего момента, режимы, ресурс, схемы управления
bbrc.ru — 2025
1. Конструкция и принцип работы
Встроенный тормоз серводвигателя Mitsubishi — электромагнитный фрикционный тормоз пружинного действия (spring-engaged, electromagnetically-released). Конструктивно размещён на заднем торце двигателя соосно с ротором.
Принцип: в нормальном состоянии (без питания) пружины прижимают тормозной диск к якорю, создавая фрикционное зацепление. При подаче питания DC 24В электромагнит притягивает якорь, сжимая пружины — тормозной диск освобождается, вал вращается свободно.
24В подано→ тормоз ОТПУЩЕН→ вал свободен (двигатель работает нормально)
24В снято → тормоз СРАБОТАЛ → вал удерживается
Питание DC потеряно → тормоз АВТОМАТИЧЕСКИ сработал (fail-safe)
| Параметр | HG-KR23B | HG-KR43B | HG-KR73B | HG-SR102B | HG-JR203B |
|---|---|---|---|---|---|
| Тормозной момент (Н·м) | 0,32 | 0,63 | 1,3 | 7,0 | 17 |
| Питание тормоза | DC 24В | DC 24В | DC 24В | DC 24В | DC 24В |
| Ток тормоза (А) | 0,25 | 0,35 | 0,45 | 0,65 | 1,2 |
| Время срабатывания (мс) | 40 | 50 | 60 | 80 | 120 |
| Время отпускания (мс) | 20 | 25 | 30 | 50 | 80 |
| Ресурс (срабатываний) | 20 000 | 20 000 | 20 000 | 20 000 | 20 000 |
| Прирост массы (кг) | 0,20 | 0,25 | 0,50 | 0,60 | 1,5 |
2. Когда тормоз обязателен
Критерий прост: тормоз необходим там, где при отключении питания нагрузка может переместиться под действием внешних сил. Чаще всего это сила тяжести, но может быть и упругая сила пружины, давление газа или гидравлика.
| Сценарий | Движущая сила | Риск без тормоза | Решение |
|---|---|---|---|
| Вертикальная ось Z (шпиндель, подъём) | Сила тяжести | Шпиндель падает вниз при отключении | Тормоз обязателен |
| Наклонная ось (угол >5°, тяжёлая нагрузка) | Составляющая силы тяжести | Каретка сползает | Тормоз обязателен |
| Зажимное устройство (пресс, пуансон) | Сила тяжести + технологическая | Деталь повреждена, травма | Тормоз обязателен |
| Ось робота (плечо горизонтальное, груз на конце) | Гравитационный момент плеча | Рука опускается, деталь падает | Тормоз или противовес |
| Любая ось при требовании CE Cat.3/PLd | Директива | Несоответствие требованиям | Тормоз + STO (MR-D30) |
Расчёт: нужен ли тормоз для горизонтального ШВП?
Осевая сила от гравитации (горизонталь): F = 0 Н
Момент трения ШВП (КПД 0.9, обратный КПД 0.1):
При опускании стола (горизонтально): F_axial = 0, M_back = 0
→ ШВП горизонтальной оси при нулевом уклоне удерживает позицию
за счёт трения. Тормоз не обязателен.
Если наклон 10°: F_axial = 20×9.81×sin(10°) = 34.1 Н
M_load = 34.1×0.010/6.283 = 0.054 Н·м → это меньше момента трения ШВП
(обычно 0.1–0.3 Н·м для ШВП). Тормоз, скорее всего, не нужен.
При наклоне 30°: F_axial = 20×9.81×sin(30°) = 98.1 Н
M_load = 98.1×0.010/6.283 = 0.156 Н·м — уже требует проверки ШВП.
3. Когда тормоз не нужен
| Тип оси | Нужен тормоз? | Почему |
|---|---|---|
| Горизонтальный ШВП без уклона | Нет | Самоторможение ШВП удерживает позицию |
| Горизонтальный ременной привод | Нет (обычно) | Трение ремня + нагрузка симметрична |
| Вращательная ось: вращение поворотного стола | Нет (если нет гравитационной нагрузки) | Стол балансированный, без консольной нагрузки |
| Насос, вентилятор, экструдер | Нет | Нет требования удерживать позицию |
| Высокотактовый привод (SMD, принтер) | Нет (горизонталь) | Горизонталь, нагрузка лёгкая |
| Ось Z с противовесом | Нет (при правильном противовесе) | Противовес компенсирует гравитацию |
4. Главное заблуждение: тормоз — не для торможения
Самая дорогостоящая ошибка при эксплуатации: использовать встроенный тормоз для экстренного торможения вращающегося двигателя. Это разрушает тормоз за считанные недели.
Тормоз рассчитан на удержание покоя. Момент трения, указанный в технических данных — это статический удерживающий момент, измеренный при n = 0. При торможении с рабочей скорости:
W = 0.5 × J_total × ω² = 0.5 × (1.5e-4) × 314² = 7.4 Дж
Для HG-KR73 с ω = 314 рад/с и J_total = 1.5×10⁻⁴ кг·м²
Тормозной момент HG-KR73B = 1.3 Н·м
Время торможения: t = J×ω/M_brake = 1.5e-4×314/1.3 = 0.036 с
Мощность рассеивания в момент включения тормоза:
P = M_brake × ω = 1.3 × 314 = 408 Вт — тормоз рассеивает 408 Вт
при собственной массе ~0.5 кг и маленькой поверхности теплоотдачи
→ Тормозные накладки перегреваются за 1–2 с систематической работы.
1. Усилитель тормозит ось до скорости ≤50–100 об/мин (штатное замедление)
2. При скорости ≤50 об/мин — снять питание тормоза (тормоз срабатывает)
3. После остановки — выключить усилитель (servo off)
Эта последовательность обеспечивается автоматически при правильной настройке MR-J4.
5. Расчёт: достаточен ли тормозной момент
Вертикальная ось Z: шпиндель + инструментодержатель
ШВП ⌀20 мм, шаг 10 мм, КПД при обратном движении η_back = 0.4
1. Осевое усилие от гравитации:
F_gravity = 15 × 9.81 = 147.2 Н
2. Момент на валу двигателя при обратном движении (самоторможение):
M_back = F_gravity × p × η_back / (2π)
= 147.2 × 0.010 × 0.4 / 6.283 = 0.094 Н·м
(Здесь η_back < 0.5 означает что ШВП САМОТОРМОЗИТСЯ, т.е. без тормоза
ось останется на месте. Но при потере питания нет гарантии!)
3. Требуемый тормозной момент (с коэф. запаса 2.0):
M_brake_req = F_gravity × p / (2π × η_forward) × SF
= 147.2 × 0.010 / (6.283 × 0.9) × 2.0 = 0.52 Н·м
4. Выбор:
HG-KR43B: M_brake = 0.63 Н·м ≥ 0.52 ✓
HG-KR23B: M_brake = 0.32 Н·м < 0.52 ✗ (не хватает)
6. Влияние тормоза на массу, длину и инерцию
| Двигатель | Масса без тормоза | Масса с тормозом | Прирост | Прирост JM | Прирост длины |
|---|---|---|---|---|---|
| HG-KR23 | 0,55 кг | 0,75 кг | +0,20 кг (36%) | 0,033×10⁻⁴ (+16%) | ~20 мм |
HG-KR43 | 0,85 кг | 1,10 кг | +0,25 кг (29%) | 0,070×10⁻⁴ (+12%) | ~22 мм |
HG-KR73 | 1,8 кг | 2,3 кг | +0,50 кг (28%) | 0,130×10⁻⁴ (+9%) | ~25 мм |
HG-SR102 | ~1,6 кг | ~2,2 кг | +0,60 кг (38%) | малый прирост | ~30 мм |
HG-JR11K1M | ~73 кг | ~80 кг | +7 кг (10%) | заметный прирост | ~80 мм |
Прирост инерции от тормоза особенно критичен для серии HG-MR (ультра-малой инерции): тормоз нивелирует до 30–40% выигрыша по JM по сравнению с HG-KR. Поэтому для высокодинамичных задач без жёстких требований по тормозу предпочтительна версия без тормоза, с управляемым servo-lock.
7. Ресурс и режимы эксплуатации
| Режим работы тормоза | Ресурс (срабатываний) | Срок при 20 срабат./ч | Комментарий |
|---|---|---|---|
| Удержание покоя (штатно) | ≥100 000 | ≥227 лет | Нормальный режим |
| Срабатывание при n ≤50 об/мин | ~50 000 | ~114 лет | Допустимо при редких авариях |
| Срабатывание при n ≤500 об/мин | ~10 000 | ~23 года | Нежелательно систематически |
| Срабатывание при n = 3000 об/мин | ~500–1000 | 28–57 дней | Недопустимо — разрушение тормоза |
8. Схема управления тормозом в MR-J4
Усилитель MR-J4 имеет встроенный выход управления тормозом (клеммы MBR и SG). При включении servo-on — MBR подаёт +24В, тормоз отпускается. При servo-off — MBR снимается, тормоз срабатывает.
Задержки управляются параметрами в MR Configurator2:
| Параметр | Назначение | Типовое значение |
|---|---|---|
| PA26 (Pb26) | Задержка отпускания тормоза при servo-on | 50–200 мс (до полного отпускания) |
| PA28 (Pb28) | Задержка сброса момента при servo-off | 50–100 мс (ось успевает остановиться) |
| DI: EM1 | Аварийный останов (снимает servo-on, тормоз срабатывает) | Подключён к кнопке аварийного стопа |
9. Вертикальная ось: тормоз vs противовес vs servo-lock
| Метод | Принцип | Плюсы | Минусы | Когда применять |
|---|---|---|---|---|
| Встроенный тормоз B | Механическое удержание при 0В | Компактно, надёжно, fail-safe | Износ, прирост J_M, длина | Большинство вертикальных осей |
| Противовес | Компенсация массы грузом | Снижает момент, нет износа | Прирост инерции, место, сложность | Тяжёлые нагрузки (>50 кг) |
| Газовая пружина | Компенсация сжатым газом | Компактна, нет износа | Непостоянная сила, нет фиксации | Частичная компенсация веса |
| Servo-lock (без тормоза) | Двигатель удерживает ток при стоп | Нет износа, быстро | Теряет позицию при отключении питания | Только если питание всегда есть |
Для промышленного оборудования с вертикальными осями стандартное решение — встроенный тормоз B + servo-lock при питании: пока питание есть, ось удерживается моментом усилителя (servo-lock), при потере питания — механическим тормозом. Это минимизирует нагрузку на тормоз и максимизирует ресурс.
10. Модели с тормозом
| Серия/модель | Мощность | Тормозной момент | Артикул |
|---|---|---|---|
HG-MR053B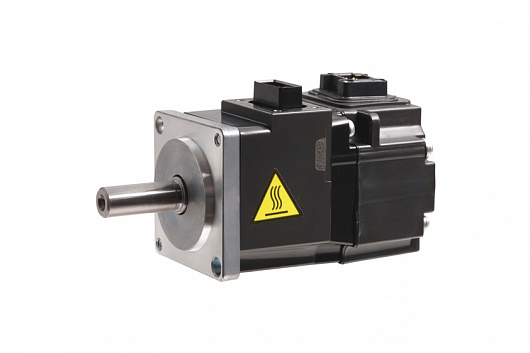 | 50 Вт | 0,1 Н·м | HG-MR053B |
| HG-KR23B | 200 Вт | 0,32 Н·м | HG-KR23B |
| HG-KR43B | 400 Вт | 0,63 Н·м | HG-KR43B |
HG-KR73BJ | 750 Вт | 1,3 Н·м | HG-KR73BJ |
| HG-SR102BJ | 1 кВт | 7,0 Н·м | HG-SR102BJ |
HG-SR202BW0C | 2 кВт | 12 Н·м | HG-SR202BW0C |
HG-SR502BJ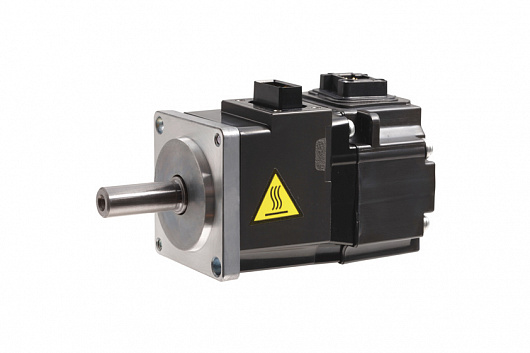 | 5 кВт | ~30 Н·м | HG-SR502BJ |
| HG-JR11K1M4BW0C | 11 кВт | ~120 Н·м | HG-JR11K1M4BW0C |
HG-JR15K1M4BW0C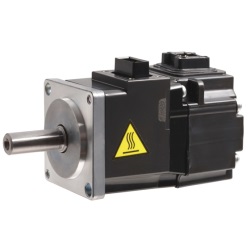 | 15 кВт | ~180 Н·м | HG-JR15K1M4BW0C |
11. Частые вопросы
Сравнение тормозных решений с конкурентами
Встроенные тормоза серводвигателей — стандартная опция у всех производителей. Отличия — в ресурсе, тормозном моменте и способе интеграции с системой безопасности.
| Конкурент | Их продукт | Наш аналог | Наше преимущество |
|---|---|---|---|
| Siemens | Встроенный тормоз 1FK7/1FT7 | HG-KR/SR/JR с суффиксом B | MELSERVO J4: тормоз управляется выходом MBR усилителя, автоматическая задержка через PA28. Siemens — аналогично, но управление через SINAMICS параметры. |
| Yaskawa | Встроенный тормоз SGM7 серии | HG-KR/SR + B | Ресурс 20 000 срабатываний — сопоставимо с Yaskawa. MELSERVO: тормоз + STO (MR-D30) в связке PLd/SIL2. У Yaskawa SBC тоже доступен. |
| Fanuc | Встроенный тормоз αiS/αiM | HG-KR/SR + B | MELSERVO: тормоз + STO одним модулем MR-D30. В Fanuc SBC через Safety PMC — сложнее в конфигурации. |
| Bosch Rexroth | MSK/MKE с тормозом | HG-KR/SR + B | MELSERVO J4: 22-битный абсолютный энкодер стандарт — позиция сохраняется при отключении, тормоз удерживает без реферирования. У Rexroth MSK — аналогично. |
Читайте также
Подобрать серводвигатель с тормозом под задачу
Опишите ориентацию оси, массу нагрузки и механику — рассчитаем требуемый тормозной момент и подберём исполнение.